ItemDisponible
Poignet agile haptique
Traduit de l'anglais
Devis sur demande
Faculty of Engineering
Mechanical Engineering
McGill University
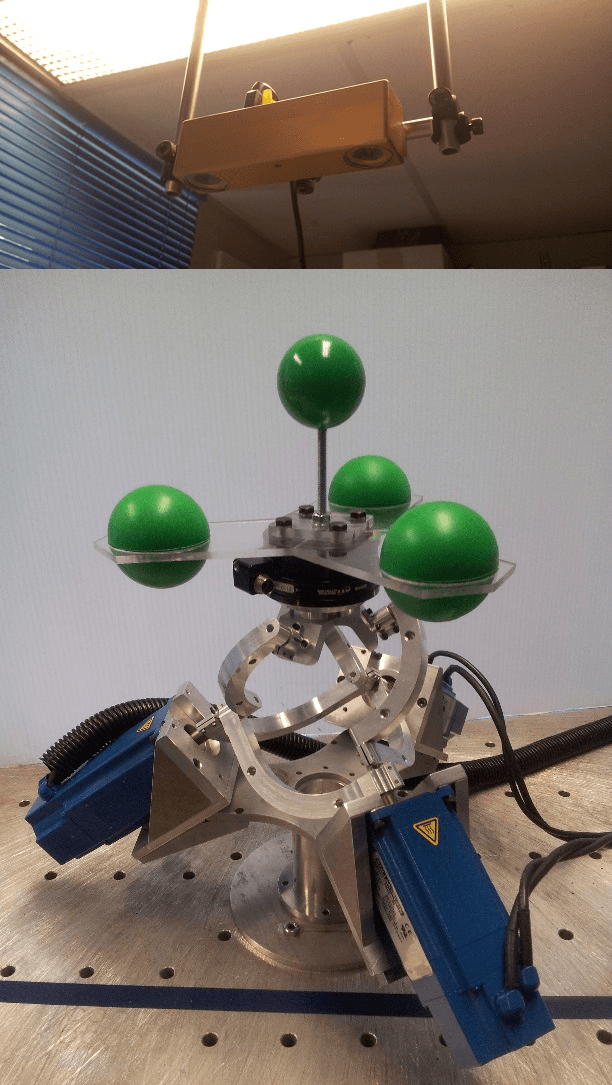
Le poignet agile (AW) est une machine cinématique parallèle sphérique conçue pour fonctionner comme une manette haptique. L'AW est capable de rotations pures autour d'un point, le centre de la machine. Sa chaîne cinématique comprend une plaque de base (BP) et une plaque mobile (MP), reliées par trois branches, chacune étant composée de deux segments, un proximal (par rapport à la BP) et un distal. Les deux segments sont reliés entre eux par une articulation rotoïde (R) passive, c'est-à-dire une liaison pivot. Le segment proximal est également relié à la BP par une liaison R actionnée par un moteur, le segment distal étant relié à la BP par une liaison R passive.
Lorsque l'opérateur de la manette applique une rotation arbitraire à la MP au moyen d'une poignée, les moteurs répondent par un couple proportionnel à l'angle de rotation autour de chacun de leurs axes, l'AW fonctionnant ainsi comme un ressort linéaire de rotation à trois axes. Des ressorts non linéaires peuvent aussi être émulés à l'aide du logiciel de commande.

Robotic Mechanical Systems Laboratory (Dismantled)
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JA
Jorge Angeles
Robotic Mechanical Systems Laboratory (Dismantled) · McGill UniversityItemDisponible
Poignet agile haptique
Traduit de l'anglais
Devis sur demande
Faculty of Engineering
Mechanical Engineering
McGill University
Le poignet agile (AW) est une machine cinématique parallèle sphérique conçue pour fonctionner comme une manette haptique. L'AW est capable de rotations pures autour d'un point, le centre de la machine. Sa chaîne cinématique comprend une plaque de base (BP) et une plaque mobile (MP), reliées par trois branches, chacune étant composée de deux segments, un proximal (par rapport à la BP) et un distal. Les deux segments sont reliés entre eux par une articulation rotoïde (R) passive, c'est-à-dire une liaison pivot. Le segment proximal est également relié à la BP par une liaison R actionnée par un moteur, le segment distal étant relié à la BP par une liaison R passive.
Lorsque l'opérateur de la manette applique une rotation arbitraire à la MP au moyen d'une poignée, les moteurs répondent par un couple proportionnel à l'angle de rotation autour de chacun de leurs axes, l'AW fonctionnant ainsi comme un ressort linéaire de rotation à trois axes. Des ressorts non linéaires peuvent aussi être émulés à l'aide du logiciel de commande.
Robotic Mechanical Systems Laboratory (Dismantled)
Faculty of Engineering
Laboratoire de recherche voué à faire avancer les connaissances scientifiques et l'innovation.
JA
Jorge Angeles
Robotic Mechanical Systems Laboratory (Dismantled) · McGill UniversityÇa pourrait aussi vous intéresser
Découvrez d'autres ressources qui pourraient soutenir vos travaux